
Desafios del proyecto
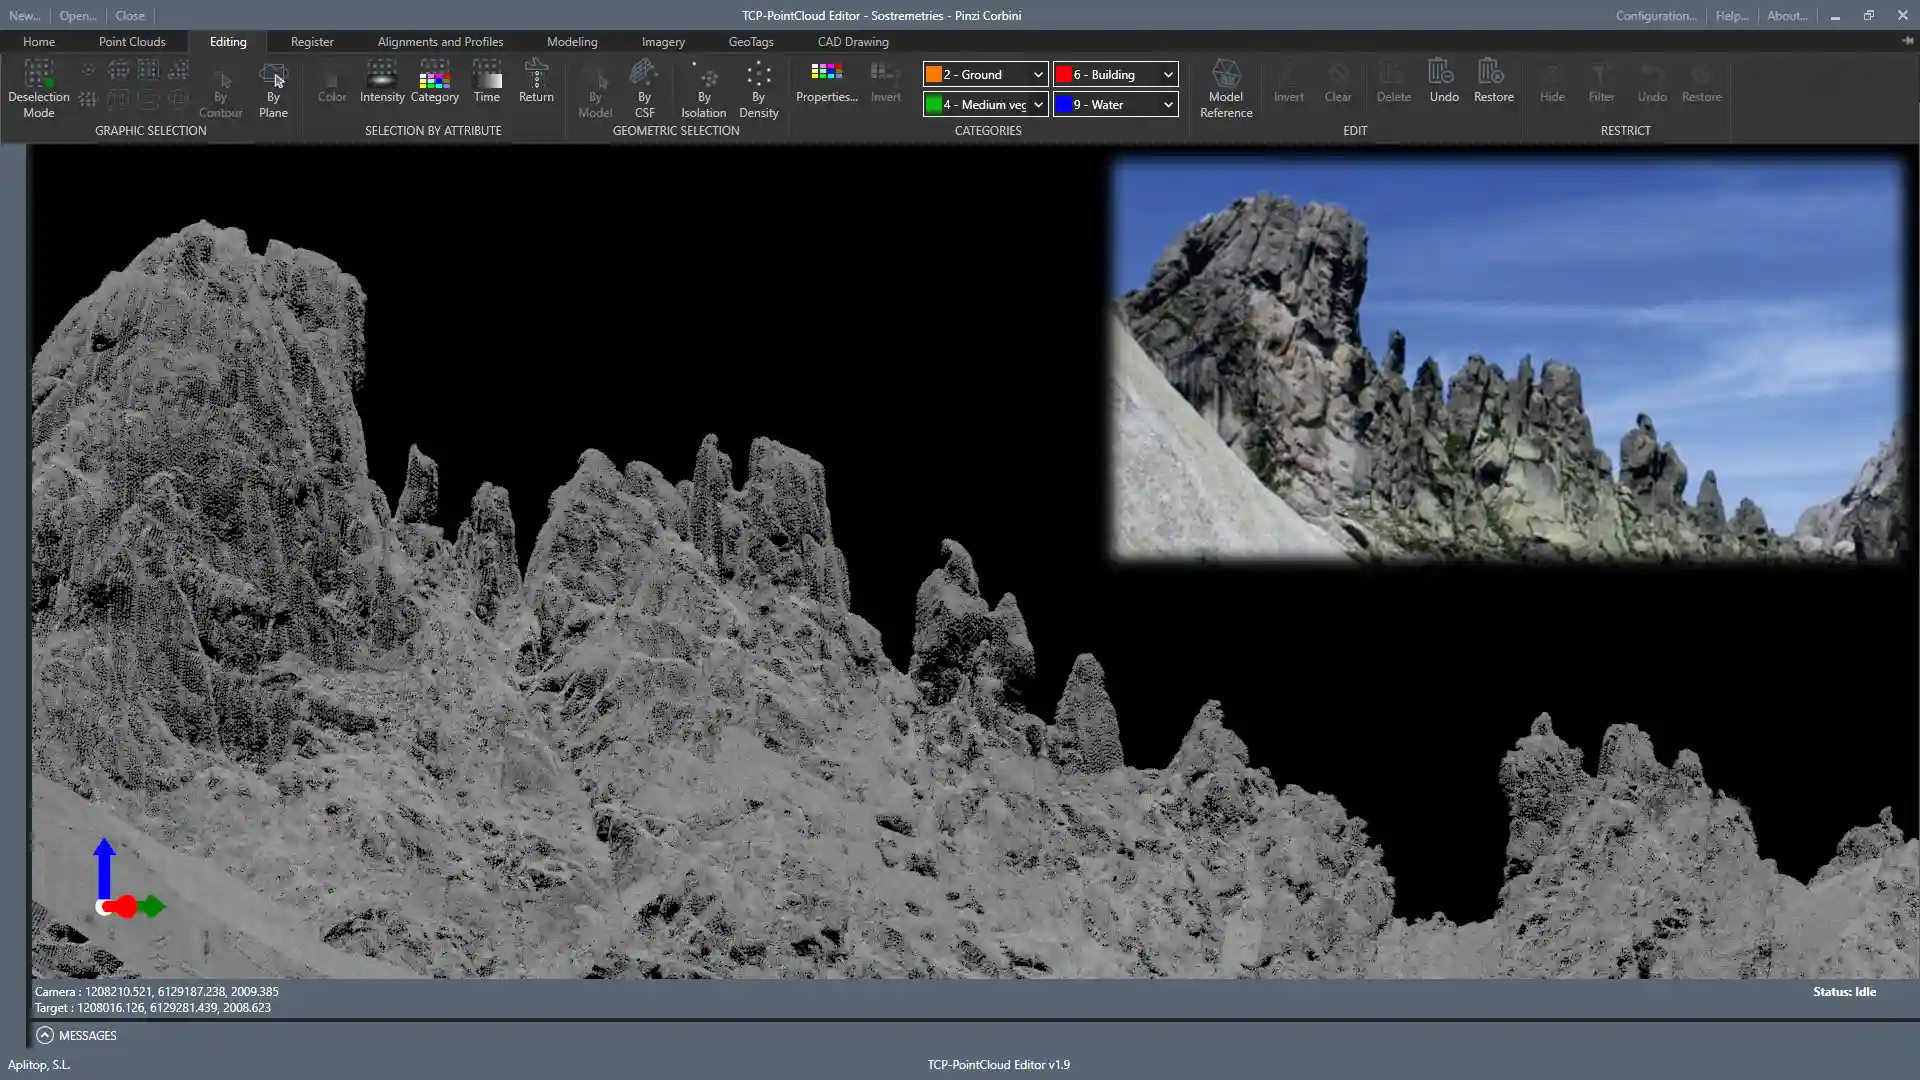
Vista de la cara este de las Pinzi Corbini mediante la nube de puntos LiDAR HD publicada por el IGN France.
La fotografia real pone en evidencia el nivel de detalle del LiDAR. Fotografia: Association GHISONI-Oriente.
Soluciones
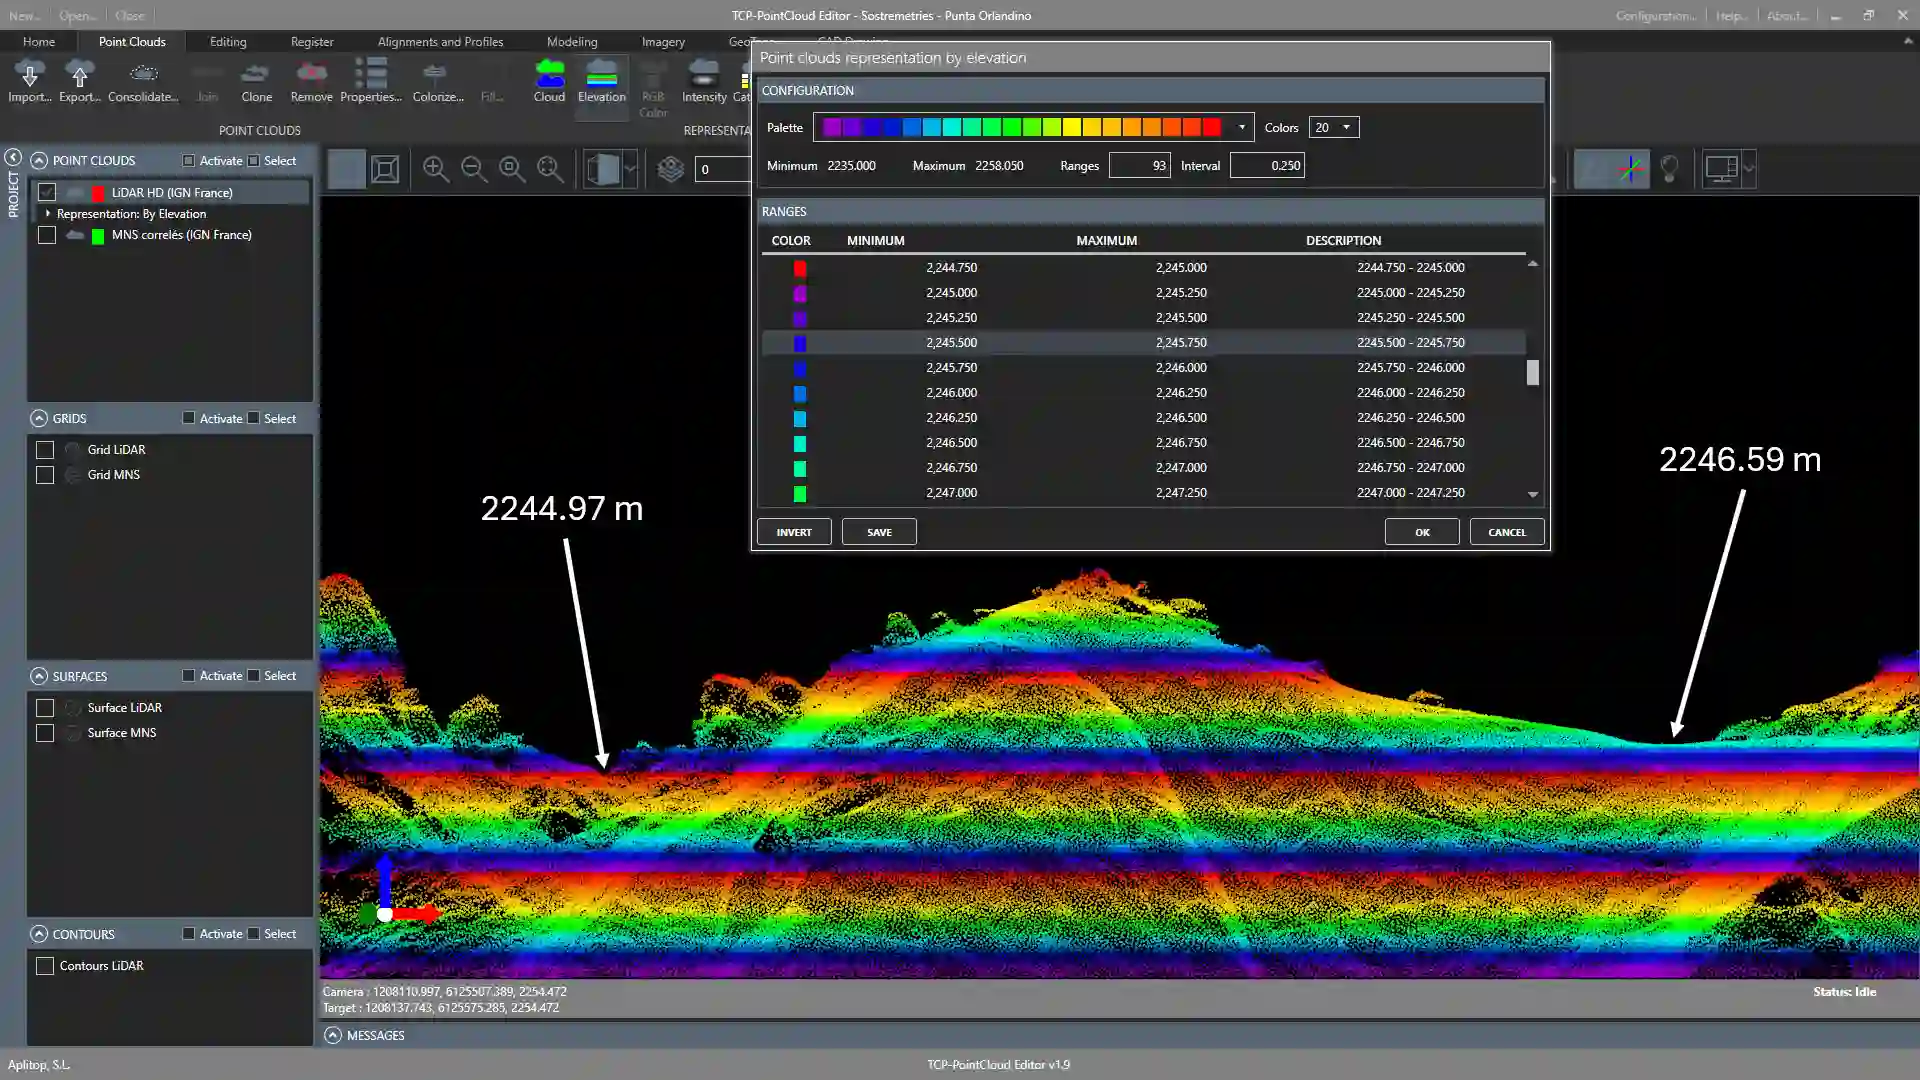
Identificación del collado que define la prominencia de la Punta Orlandino gracias a la clasificación de la nube de puntos por elevación y activando la restricción de eje Z vertical en una vista ortográfica frontal.
Beneficios
- El procesamiento previo de los datos permitió reducir la campaña de campo a solo unas 30 cimas y sus respectivos collados, centrándonos en aquellos puntos donde el LiDAR no garantizaba la superación de los umbrales de prominencia y aislamiento.
- Además, las observaciones GNSS en campo sirvieron como validación del levantamiento, combinando la precisión de un modelo digital de alta densidad con puntos de chequeo en el terreno.
- Más allá de este estudio, la capacidad de generar superficies con TCP PointCloud ofrece aplicaciones adicionales, como la determinación de grosores de nieve o la monitorización del retroceso glaciar comparando coberturas LiDAR de distintos años. En nubes de puntos sin información de color, la detección de lagos en los datos revela la presencia de nieve en el momento de la captura, ya que, sin nieve, el pulso láser no habría retornado.
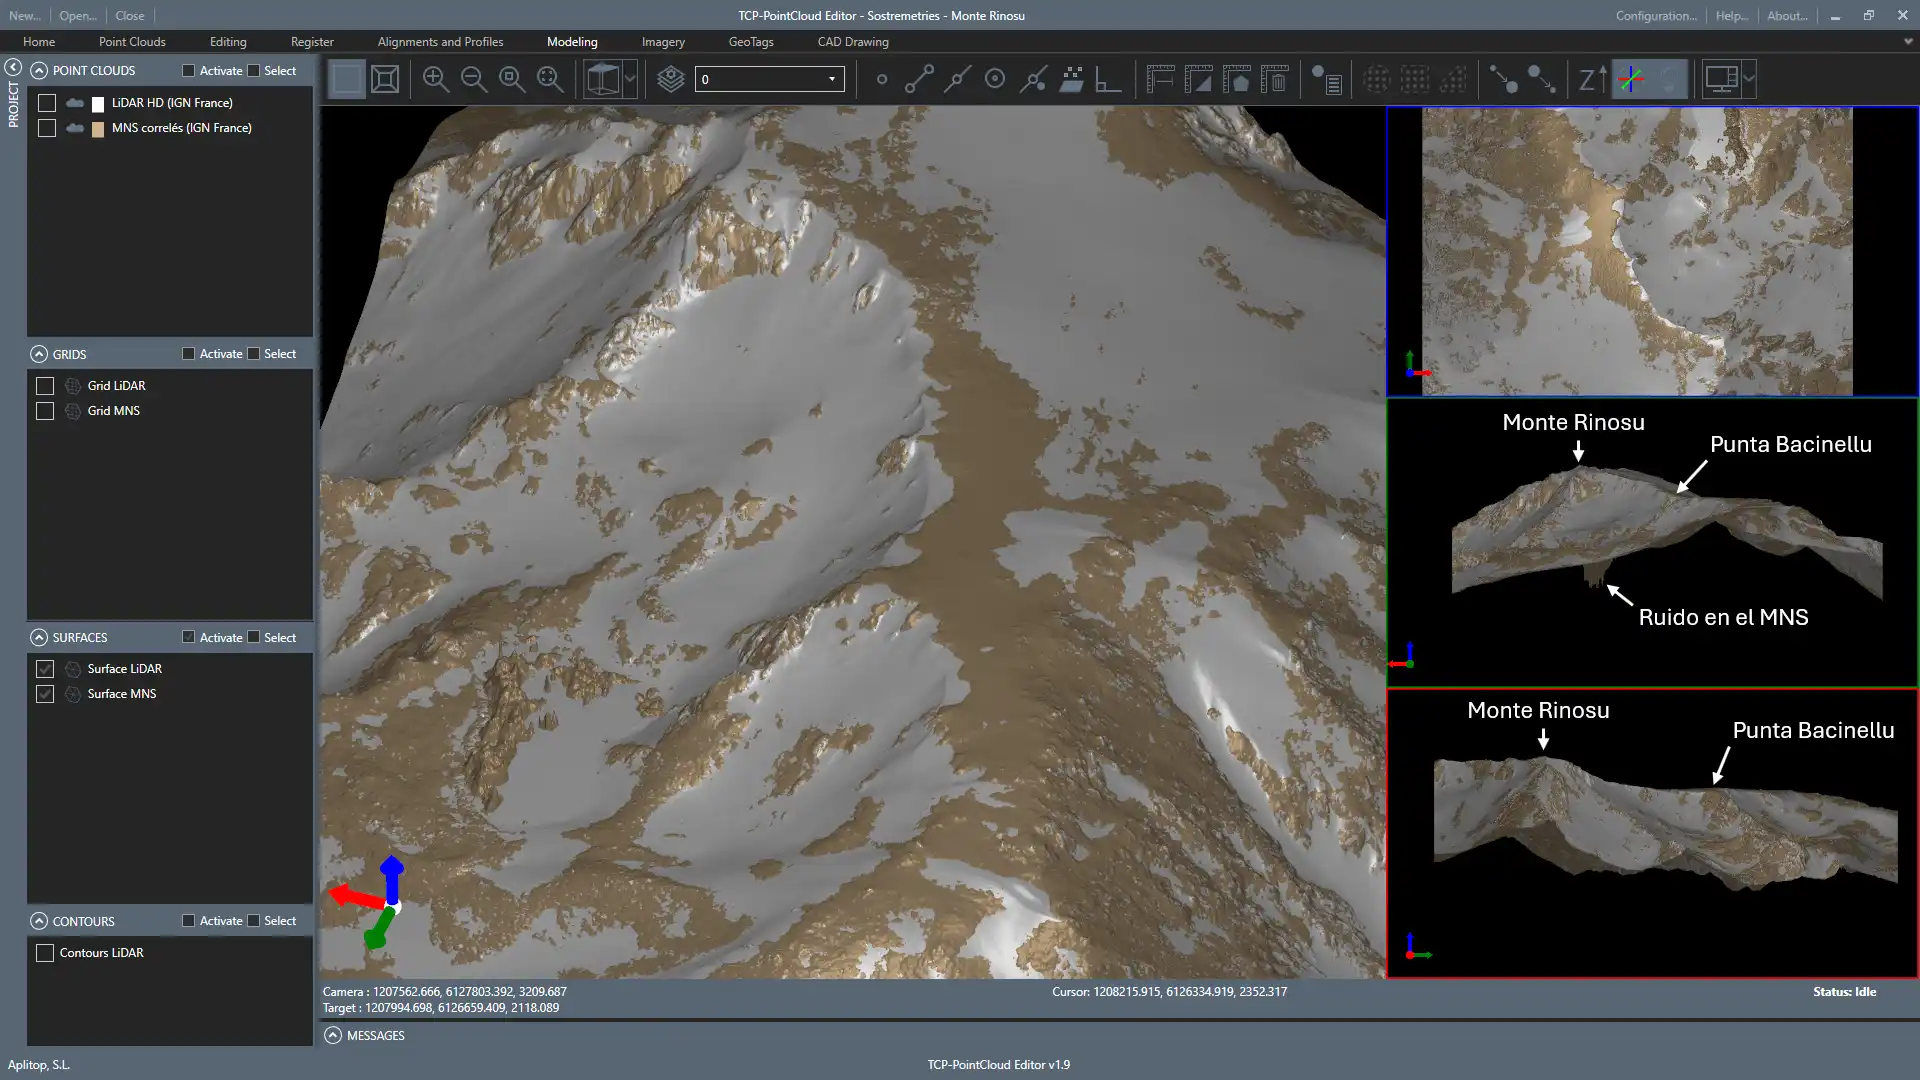
Superposición de un modelo de superficies generado a partir de la nube de puntos LiDAR HD del IGN France (blanco) y un modelo de superficies derivado de correlación de imágenes aéreas de un vuelo fotogramétrico de la misma institución francesa (marrón).
Gracias a esta vista tenemos confirmación visual de que el terreno estaba cubierto de nieve durante un vuelo LiDAR sin información de color. En la esquina inferior izquierda se encuentra el Lavu di Bastani o Lac de Bastani donde se aprecia el ruido causado por errores de correlación sobre el agua. El retorno de puntos LiDAR en el lago confirma la presencia de cobertura nivosa.